
産業用ロボットとは?基礎知識やできること、選び方までをわかりやすく解説!
産業用ロボットとは何かを、仕組みと4つの種類から解説します。溶接・組立・搬送などの活用場面、メリット・デメリットと対処法、費用の考え方、協働ロボットとの違い、導入が向いている企業・向いていない企業までを整理しました。
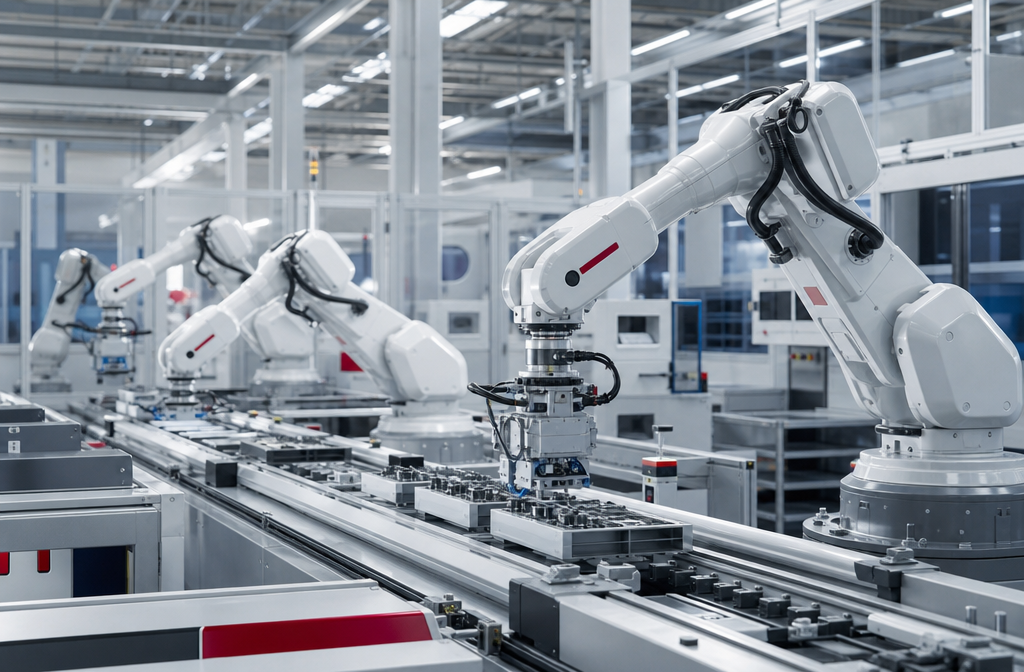
産業用ロボットとは、工場などの生産現場で、溶接・組立・搬送・塗装といった作業を人に代わって自動で行う機械です。複数の関節(軸)を持ち、プログラムした動作を高い精度で繰り返します。
人手が集まらず、ラインを回すのが年々難しくなっていませんか。溶接の仕上がりが、作業者によってばらつくこともあるでしょう。この記事では、基礎知識からメリット・デメリット、主な機能、費用相場、向いている企業までを整理しました。
- できること:先端のハンドやツールを付け替え、溶接・組立・搬送・パレタイジング・検査などの作業を自動化できます。
- 主な種類:垂直多関節・水平多関節(スカラ)・直交・パラレルの4タイプに、協働ロボットが加わります。
- 協働ロボットとの違い:従来型は安全柵で人と隔離して高速で動かし、協働ロボットは人のすぐ隣で低速に動かします。
- 費用の考え方:本体に加え、ハンド・周辺装置・安全柵・設置工事・ティーチングを含むシステム全体で見積もります。
導入の分かれ目は、初期コストとティーチングの工数、SIerへの依存度です。いきなり機種を選ばず、効果の出やすい1工程に絞って小さく始めましょう。
この記事でわかること
産業用ロボットとは
産業用ロボットは、生産現場の作業を自動化するために作られた、プログラム制御で動く多軸の機械です。一般には、アーム(腕)の形をしたものを指します。ここでは、仕組みと構成、種類、専用機との違い、安全面の決まりを押さえます。
教えた動作を繰り返す多軸の機械
人の腕のように複数の関節を持ち、その関節の数を「軸数」と呼びます。軸数が多いほど複雑で柔軟な動きができ、標準的なのは6軸の構成です。
動作の手順や位置・速度をあらかじめプログラムし、正確に繰り返し再生するのが基本の仕組みです。人の作業で避けられない疲労やばらつきがなく、同じ品質で長時間動き続けます。自動車や電機・電子部品の量産現場で、長く使われてきました。日本は、産業用ロボットの生産・出荷で世界有数の地位を占めています。
本体・コントローラ・ティーチングペンダントの構成
産業用ロボットは、大きく3つの要素で構成されます。腕にあたるロボット本体(マニピュレータ)と、動きを制御するコントローラが中心です。これに、動作を教え込む操作端末のティーチングペンダントが加わります。
本体の先端に取り付けるハンドやツールは、エンドエフェクタと総称されます。実際の現場では、ロボットをハンド・周辺装置・架台と組み合わせて使うのが一般的です。1つのシステムとして組み上げる作業は、SIerが担うことが多くなっています。
構造による4つのタイプ
垂直多関節は人の腕に最も近い構造で、6軸構成が一般的です。溶接・組立・搬送・塗装など、用途の幅が最も広いタイプです。水平多関節(スカラ)は水平方向の動きに特化し、小物の組立やピック&プレースを高速にこなします。
直交(ガントリ)はX・Y・Zの直線軸を組み合わせた構造で、大型ワークの搬送などに使われます。パラレルリンク(デルタ)は天井から吊るす形が多く、食品や軽量部品の高速な仕分けに向くタイプです。
専用機との違い
専用機(自動機)は、特定の1作業に特化して設計された機械です。その作業では高効率ですが、別の作業への転用は困難です。産業用ロボットは、プログラムとツールを変えれば別の作業に振り向けられます。
生産品目が変わりやすい現場や、工程変更を見込む場合は、この汎用性が選定の決め手になるでしょう。一方、単一作業を超高速で大量にこなすだけなら、専用機が有利なケースもあります。両者は競合ではなく、使い分けの関係にあります。
安全柵と労働安全衛生法の規定
日本では、労働安全衛生法と関連規則が安全規定を定めています。対象は、産業用ロボットの運転や教示などの作業です。出力の大きい従来型は、原則として安全柵で囲って運用します。
人が作業領域に入る場合は、運転を止めるのが基本です。協働ロボットは、安全要件を満たす設計と運用条件のもとで、柵なしの設置が認められています。この点が、ロボットの使われ方を変える大きな転換点になりました。
編集部メモ:種類は「人と協働させたいか」「速度と出力が要るか」の2軸で選ぶと整理しやすくなります。高速・重量物の量産工程では、協働ロボットより従来型の垂直多関節が向く場合も多くあります。
産業用ロボットのメリット
産業用ロボットの利点は、疲れずに同じ動作を繰り返せることから生まれます。人手・品質・稼働時間・安全の4つの面で効果が表れます。
- 人手不足を補える
- 品質のばらつきを抑えられる
- 夜間や休日も設備を動かせる
- 危険・過酷な作業から人を離せる
人手不足を補える
少子高齢化で、製造現場の人材確保は年々難しくなっています。単純作業や過酷な作業をロボットが肩代わりすれば、限られた人数でもラインを回せます。
空いた人員は、より付加価値の高い業務へ振り向けられるでしょう。採用が思うように進まない現場ほど、効果を実感しやすいはずです。協働ロボットなら省スペースで設置できるため、人の隣に置いて一部の作業だけを任せる使い方もできます。
品質のばらつきを抑えられる
ロボットは疲労や集中力の低下と無縁で、同じ動作を一定の精度で繰り返します。作業者による仕上がりの差が出にくく、不良率の低減につながります。
溶接のように熟練度で品質が変わる工程では、とくに差が分かりやすいでしょう。条件を一度決めれば同じ品質で作り続けられるため、熟練工の退職に左右されにくくなります。画像検査と組み合わせれば、人の目に頼っていた検査も標準化できます。
夜間や休日も設備を動かせる
ロボットは休憩なしで長時間稼働でき、夜間や休日の無人運転もできます。人の勤務時間に縛られず、設備の稼働率を高められる点が利点です。
工作機械への素材の供給や加工後の取り出しを任せれば、機械が止まっている時間を減らせます。同じ設備のまま生産量を増やせるため、長期的にはコスト競争力の強化にもつながるでしょう。量産現場で長く使われてきたのも、この長時間稼働の強みがあるからです。
危険・過酷な作業から人を離せる
溶接の火花や熱、重量物の運搬といった作業をロボットに任せられます。人がその場に立たずに済むため、労働災害のリスクを減らせます。
出荷前の重い段ボールを大量に積む作業は、人にとって腰への負担が大きい工程です。ロボットに任せれば負担が減り、効果も実感しやすいでしょう。危険な作業から人が離れることで、作業環境そのものの改善にもつながります。
産業用ロボットのデメリット
効果だけを見て導入すると、立ち上げに想定以上の工数や費用がかかりがちです。いずれも計画段階で手を打てるので、対処法とあわせて押さえておきましょう。
- 初期コストが大きい
- 品種が変わるたびにティーチングが要る
- SIerへの依存が強くなりやすい
- 運用を担う人材が必要になる
初期コストが大きい
費用はロボット本体だけでは済みません。ハンドや周辺装置、安全柵、設置工事、ティーチングまで含めたシステム全体でかかります。投資回収の見通しを立てずに導入すると、負担だけが残りかねません。
対処法:対象工程を決めた段階で、費用対効果を試算します。最初から全工程を狙わず、作業が定型的で効果を測りやすい工程から着手してください。溶接やパレタイジングのように、過酷で人手のかかる作業は初期の対象に向いています。
品種が変わるたびにティーチングが要る
ロボットは教えた動作しか行えないため、生産品目が変わるたびにプログラムの調整が必要です。多品種少量の現場ほど、この手間は無視できなくなります。調整を毎回外部へ依頼すると、そのたびに費用がかさむのも難点です。
対処法:品種の数と切り替えの頻度を洗い出し、調整にかかる手間を見込んでから対象工程を決めます。段取り替えが多い工程では、直感的な操作で教示しやすい協働ロボットも候補に入れるとよいでしょう。
SIerへの依存が強くなりやすい
現場に合わせたシステムとして組み上げるには、専門知識が要ります。そのため、構築や保守をSIerに頼るケースが多くなります。社内に知見がたまらないと、ちょっとした変更でも外部への依頼が必要です。対応の遅れや追加コストにもつながります。
対処法:自社の業種や工程に強いSIerを選びましょう。あわせて、簡単なティーチングや日常保守を社内でこなせる体制づくりを並行して進めます。
運用を担う人材が必要になる
操作やメンテナンスを担える人がいないと、トラブルのたびに生産が止まります。せっかく導入したロボットが、十分に使われないまま置かれる事態も珍しくありません。
対処法:導入と同時に、操作と保守を担う担当者を決めて育成を始めます。稼働データを見ながらティーチングを見直し、改善を重ねる運用まで計画に含めてください。最初から完璧を目指さず、運用しながら社内の知見を増やしていく進め方が現実的です。
産業用ロボットの主な機能
産業用ロボットの働きを支えているのは、次の4つの機能です。製品を比べるときも、この4つの中身が判断材料になります。
- ティーチングと動作の再生:教え込んだ手順・位置・速度を、正確に繰り返す
- エンドエフェクタの交換:先端のハンドやツールを替え、作業の種類を切り替える
- 接触を検知して止まる安全機能:協働ロボットが人や障害物に触れたときに停止する
- カメラ・センサーとの連携:ワークを撮影・測定し、検査やピッキングに使う
それぞれの中身を見ていきましょう。
ティーチングと動作の再生
ティーチングは、ロボットに動作の手順や位置・速度を教え込む作業です。操作端末のティーチングペンダントを使って設定するのが基本の方法です。
教えた動作は、コントローラが正確に繰り返し再生します。パソコン上で動作を作るオフラインプログラミングで設定する方法もあります。協働ロボットは、直感的な操作で教示しやすい製品が多いのが特徴です。現場の担当者が自分で教示できるかどうかも、比較の軸の1つになります。
エンドエフェクタの交換
ロボットの先端に取り付けるハンドやツールを、エンドエフェクタと呼びます。つかむ・運ぶ・溶接する・塗る・締めるといった作業の種類を決めるのが、このエンドエフェクタです。
プログラムとエンドエフェクタを替えれば、同じロボットを別の作業に振り向けられます。これが、専用機にはない汎用性の源です。ワークに合うハンドの選定や周辺装置の設計は、SIerとともに詰めることが多い領域になります。
接触を検知して止まる安全機能
協働ロボットは、人や障害物に触れたことを力センサーなどで検知し、停止する機能を内蔵しています。あわせて動作を低速に抑え、人のすぐ隣での作業を可能にしています。
従来型は、この機能を前提にしていません。安全柵で人と隔離し、人が作業領域に入ると運転を止める仕組みで安全を確保します。なお、協働ロボットでも、柵なしで運用できるかはリスクアセスメントの結果で決まります。
カメラ・センサーとの連携
カメラやセンサーを組み合わせ、ロボットがワークを動かしながら撮影・測定する機能です。画像処理やAIによる外観検査と組み合わせれば、検査工程をロボットに任せられます。
カメラでワークの位置を認識できれば、置き場所が一定でない部品もつかめるようになります。ビジョンを用いたピッキングと呼ばれる使い方です。カメラやセンサーは周辺機器として追加するため、ロボット本体とあわせて構成を検討します。
産業用ロボットの主な活用場面
産業用ロボットが使われるのは、同じ動作を繰り返す工程や、人にとって負担の大きい工程です。担当する立場と工程によって、求める性能やロボットのタイプが変わります。代表的な5つの場面を見ていきましょう。
溶接ラインの自動化
生産技術の担当者が、自動車のボディ製造などで溶接を自動化する場面です。アーク溶接やスポット溶接をロボットが担い、火花や熱を伴う作業から人を離せます。
溶接品質を一定に保てるため、労働環境の改善と品質の安定を両立できる点が利点です。複雑な姿勢で正確に動く必要があるため、主に垂直多関節ロボットが使われます。産業用ロボットの代表的な用途で、導入の実績も豊富な分野です。
電子機器や精密機器の組立
製造部門の担当者が、部品のねじ締めや嵌合(はめ合わせ)を自動化する場面です。電子機器や精密機器の組立では、高速で正確な動きが求められます。
そのため、水平面内を素早く動けるスカラ型や、垂直多関節ロボットが使われます。近年は、協働ロボットを人の隣に置く現場も増えました。人とロボットが役割を分担して組み立てる形です。段取り替えが多い組立ほど、教示のしやすさが選定の軸になります。
工作機械へのワーク投入と取り出し
加工現場の担当者が、工作機械への素材の供給や加工後の取り出しを任せる場面です。マシンテンディングと呼ばれ、ライン間の移送とあわせて搬送(ハンドリング)の代表例です。搬送は、ワークをある場所から別の場所へ運ぶ作業を指します。
重量物なら出力の大きい従来型、人の近くで部品を渡すなら協働ロボットと使い分けるのが一般的です。加工の待ち時間に人が張り付く必要がなくなり、夜間の無人運転にもつなげやすくなります。
出荷前のパレタイジング
物流や出荷の担当者が、製品や箱をパレットに規則正しく積み上げる場面です。重い段ボールを大量に積む作業は腰への負担が大きく、ロボット化の効果が出やすい工程です。
重量物を扱うため、出力の大きいロボットが使われます。近年は、中量物向けに協働ロボットを使うケースも出てきました。扱う箱の重さと処理量を先に整理しておくと、どちらのタイプが合うかを判断しやすくなります。
外観・寸法の検査
品質管理の担当者が、製品の外観や寸法に異常がないかを確かめる場面です。カメラやセンサーと組み合わせ、ロボットがワークを動かしながら撮影・測定します。
画像処理やAIによる外観検査と組み合わせれば、人の目に頼っていた検査を自動化・標準化できます。検査員によって判定がぶれる悩みを抱える現場ほど、効果は大きいでしょう。ワークの向きを変えながら複数の面を撮れる点も、ロボットを使う利点です。
産業用ロボットの費用相場
産業用ロボットの費用は、ロボット本体だけでは決まりません。ハンドや周辺装置、安全柵、設置工事、ティーチングを含めたシステム全体でかかります。主要メーカーは価格を公開しておらず、機種や周辺機器、SIerの費用に応じた個別見積もりが基本です。
費用の内訳と見積もりの取り方は、産業用ロボットの費用の解説記事で整理しています。製品ごとの特徴は、ITトレンドの産業用ロボット(協働ロボット対応)カテゴリで比較できます。
産業用ロボットと協働ロボットの違い
協働ロボットも産業用ロボットの一種で、対立する別物ではありません。正確には、従来型の産業用ロボットと協働ロボットという、タイプの違いになります。最大の違いは、人との関わり方と、それを支える安全設計にあります。
比較項目 | 従来型の産業用ロボット | 協働ロボット(コボット) |
|---|---|---|
安全柵 | 原則として必要(人と隔離して運用) | リスクアセスメントに基づき不要にできる場合がある |
動作速度 | 高速。量産のタクトに合わせて速く動かせる | 安全確保のため低速に抑えるのが基本 |
出力・可搬重量 | 大きい。重量物や大型ワークも扱える | 比較的小さく、軽量〜中量物が中心 |
設置スペース | 安全柵を含めた広い設置面積が必要 | 省スペースで設置でき、移設もしやすい |
導入・立ち上げ | 専門知識やSIerによる構築が必要なことが多い | 直感的な操作で比較的立ち上げやすい製品が多い |
向いている現場 | 大量生産・高速・重量物の自動化 | 多品種少量・人との協働・段取り替えが多い現場 |
注意したいのは、「協働ロボットなら安全柵は必ず不要」ではない点です。柵なしで運用できるかは、ツールやワーク、作業内容を含めたリスクアセスメントの結果で決まります。先端に鋭利な工具を付ける場合などは、協働ロボットでも柵や安全装置が求められます。
どちらが優れているかではなく、現場の要件で選び分けるのが基本です。タクトタイムが厳しい大量生産には従来型、多品種少量の現場には協働ロボットが向いています。量産ラインは従来型、補助工程は協働ロボットと使い分ける現場も増えました。種類ごとの選び方は、産業用ロボットの選び方の記事で解説しています。
協働ロボットの市場は、Universal Robotsが切り開きました。現在は国内外の主要メーカーが、従来型と並べて協働ロボットを展開しています。ファナックのCRX、安川電機のHC、三菱電機のASSISTAが代表例です。デンソーウェーブのCOBOTTAや、ABBの二腕協働ロボットYuMiもよく知られています。メーカーごとの特徴は、産業用ロボットの比較記事で確認できます。
産業用ロボットの導入が向いている企業・向いていない企業
産業用ロボットが効くかは、企業規模だけでは決まりません。分かれ目は、ロボットに任せられる定型作業の量と、投資を回収できる見込みです。自社がどちらに当てはまるかを確かめてください。
産業用ロボットの導入が向いている企業
人手不足で、単純作業や過酷な作業に人を割けなくなっている企業です。溶接・搬送・パレタイジングのように、定型的で人手のかかる工程を抱えているとなおさらです。任せられる作業量が多いほど、投資を回収しやすくなります。
溶接の品質を安定させたい企業や、夜間も設備を動かして稼働率を上げたい企業も適しています。多品種少量で段取り替えが多い現場でも、協働ロボットなら小さく始められるでしょう。
産業用ロボットの導入が向いていない企業
ごく少量の生産や単発の作業しかなく、投資の回収が見込めない企業です。システム全体の費用に対して、ロボットに任せられる作業量が少なすぎるためです。
操作や保守を担う人材を社内で確保できない企業も、効果を出しにくいでしょう。トラブルのたびに外部へ頼ることになり、稼働が止まりがちになります。単一作業を超高速で大量にこなすだけなら、ロボットより専用機が有利な場合もあります。
まとめ
産業用ロボットとは、複数の軸を持ち、プログラムした動作を繰り返して生産作業を自動化する機械です。人手不足への対応や品質の安定、稼働率の向上に効果があります。ハンドやツールを替えれば、溶接から搬送、検査まで幅広い工程に使えます。
最初に決めるのは、人と協働させるかどうかです。高速・重量物の量産なら、安全柵で囲う従来型が候補になります。多品種少量や人の隣での作業なら、協働ロボットが向いています。
一方で、初期コストやティーチングの工数、SIerへの依存には注意が必要です。効果の出やすい1工程から小さく始めてください。製品は産業用ロボット(協働ロボット対応)カテゴリで比較できます。
産業用ロボット(協働ロボット対応)のおすすめ製品

ファナック ロボット(CRXシリーズ含む)
ファナック株式会社
世界最大級の導入実績と高稼働率で工場自動化を支える産業用ロボット

Universal Robots URシリーズ
Universal Robots(ユニバーサルロボット)
協働ロボットのパイオニア、現場で組める手軽さとUR+の拡張性

安川電機 MOTOMAN(GP/HCシリーズ)
株式会社安川電機
溶接に強いMOTOMAN、産業用から協働まで揃えるロボットシリーズ

ABB IRBシリーズ/YuMi・GoFa
ABB
グローバル大手の産業用ロボット、双腕YuMiと協働GoFa

三菱電機 MELFA(FRシリーズ/ASSISTA)
三菱電機株式会社
FA機器と一体で組めるMELFA、協働ロボットASSISTAも

オムロン TMシリーズ/モバイルロボLD
オムロン株式会社
ビジョン内蔵の協働ロボTMと自律搬送ロボLDで現場を自動化
産業用ロボット(協働ロボット対応)比較表
| ロゴ | 製品名 | ベンダー | 価格モデル | 特徴 | |
|---|---|---|---|---|---|
| ファナック ロボット(CRXシリーズ含む) | ファナック株式会社 | 要見積もり | 世界最大級の導入実績と高稼働率で工場自動化を支える産業用ロボット | 詳細を見る |
| Universal Robots URシリーズ | Universal Robots(ユニバーサルロボット) | 要見積もり | 協働ロボットのパイオニア、現場で組める手軽さとUR+の拡張性 | 詳細を見る |
| 安川電機 MOTOMAN(GP/HCシリーズ) | 株式会社安川電機 | 要見積もり | 溶接に強いMOTOMAN、産業用から協働まで揃えるロボットシリーズ | 詳細を見る |
| ABB IRBシリーズ/YuMi・GoFa | ABB | 要見積もり | グローバル大手の産業用ロボット、双腕YuMiと協働GoFa | 詳細を見る |
| 三菱電機 MELFA(FRシリーズ/ASSISTA) | 三菱電機株式会社 | 要見積もり | FA機器と一体で組めるMELFA、協働ロボットASSISTAも | 詳細を見る |
| オムロン TMシリーズ/モバイルロボLD | オムロン株式会社 | 要見積もり | ビジョン内蔵の協働ロボTMと自律搬送ロボLDで現場を自動化 | 詳細を見る |
 | デンソーウェーブ COBOTTA/VSシリーズ | 株式会社デンソーウェーブ | 要見積もり | 小型・高速の組立検査ロボットと手軽な協働ロボットCOBOTTA | 詳細を見る |
 | EPSON スカラ/6軸ロボット | セイコーエプソン株式会社 | 要見積もり | スカラで世界シェア上位、高速・高精度な組立を実現 | 詳細を見る |
 | KUKA 産業用ロボット/LBR iiwa | KUKA | 要見積もり | 自動車向けに強いドイツ大手、力覚搭載の協働LBR iiwa | 詳細を見る |
 | Kawasaki Robotics Rシリーズ/duAro | 川崎重工業株式会社(Kawasaki Robotics) | 要見積もり | 溶接・搬送の老舗、双腕協働ロボットduAroで人手を補う | 詳細を見る |
 | 不二越 MZ/CZシリーズ(協働CZ10) | 株式会社不二越(NACHI) | 要見積もり | 溶接・搬送に強い国産ロボット、協働CZ10で人手作業も自動化 | 詳細を見る |
よくある質問
Q協働ロボットと産業用ロボットの違いは何ですか?
協働ロボットも産業用ロボットの一種で、対立する別物ではありません。違いは「従来型の産業用ロボット」と「協働ロボット」というタイプの差にあります。従来型は高出力・高速で動くため安全柵で人と隔離して運用するのが基本ですが、協働ロボットは接触を検知して止まる安全機能を内蔵し、低速で動かすことで人のすぐ隣で安全柵なしに作業できるよう設計されています。ただし柵なしで運用できるかはリスクアセスメントの結果で決まり、必ず不要になるわけではありません。
Q産業用ロボットにはどんな種類がありますか?
代表的なのは、人の腕に近く汎用性の高い垂直多関節ロボット、水平面内で高速に動く水平多関節(スカラ)ロボット、直線軸を組み合わせた直交ロボット、高速な仕分けに使うパラレル(デルタ)ロボットの4タイプです。これに、人と協働できる協働ロボット(コボット)を加えると、現場で使われる主要なロボットをほぼ網羅できます。用途や設置環境、必要な速度・可搬重量に応じて使い分けます。
Q産業用ロボットを導入するデメリットや注意点は何ですか?
主な注意点は、ロボット本体に加えハンドや安全柵・設置工事を含む初期コストの大きさ、品種変更のたびに発生するティーチング(動作の教え込み)の工数、システム構築や保守をSIerに頼ることによる外部依存、そして操作や保守を担える社内人材の不足です。これらは導入を見送る理由ではなく計画段階で対策すべき点で、効果の出やすい工程から小さく始め、運用人材を育てながら段階的に広げるのが現実的です。